


Hai! Sebagai pemasok Robot Perayap, saya telah melihat secara langsung bagaimana mesin bagus ini dapat menghadapi banyak kesalahan selama pengoperasian. Di blog ini, saya akan menguraikan cara robot perayap menangani kesalahan tersebut dan terus melanjutkannya.
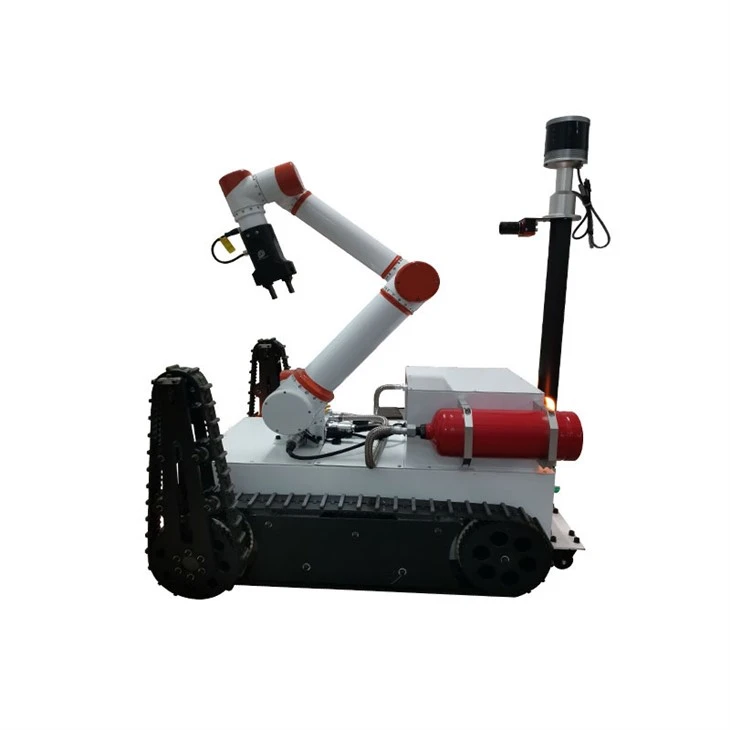
Pertama, mari kita bahas tentang apa itu robot perayap. ARobot Perayapadalah jenis robot yang bergerak menggunakan trek, bukan roda. Trek ini memberikan traksi dan stabilitas yang lebih baik, yang sangat berguna di segala jenis lingkungan, mulai dari medan kasar hingga lingkungan industri. Dan ketika kita berbicara tentang kategori yang lebih luas, kita sudah mendapatkannyaRobot Tipe Perayap, yang mencakup model berbeda dengan berbagai fitur dan kemampuan. Salah satu produk andalan kami adalahRobot Perayap Cyber, dirancang untuk menangani pekerjaan sulit dengan mudah.
Sekarang, ke kesalahannya. Robot perayap dapat mengalami beberapa jenis gangguan selama pengoperasiannya. Salah satu yang paling umum adalah kesalahan sensor. Robot-robot ini sangat bergantung pada sensor untuk bernavigasi, mendeteksi rintangan, dan berinteraksi dengan lingkungan sekitarnya. Misalnya, sensor jarak mungkin memberikan pembacaan yang salah, membuat robot berpikir ada hambatan padahal sebenarnya tidak ada, atau sebaliknya.
Jadi, bagaimana mereka menangani kesalahan sensor ini? Ya, sebagian besar robot perayap dilengkapi dengan sensor yang berlebihan. Artinya mereka memiliki banyak sensor untuk fungsi yang sama. Misalnya, jika salah satu sensor jarak gagal atau memberikan pembacaan yang salah, sensor lainnya dapat turun tangan dan memberikan data yang akurat. Sistem kendali robot kemudian memeriksa silang data dari berbagai sensor. Jika ia melihat adanya perbedaan yang signifikan antara pembacaan dua atau lebih sensor, ia dapat menandai kesalahan dan mengambil tindakan yang tepat.
Cara lain untuk mengatasi kesalahan sensor adalah melalui kalibrasi mandiri. Robot dapat melakukan rutinitas kalibrasi mandiri secara rutin untuk memastikan sensornya bekerja dengan benar. Selama rutinitas ini, robot membandingkan pembacaan sensor dengan referensi yang diketahui atau serangkaian nilai yang telah diprogram sebelumnya. Jika pembacaannya salah, robot dapat menyesuaikan pengaturan sensor untuk memperbaiki kesalahan.
Kesalahan mekanis juga sangat memusingkan bagi robot perayap. Rel bisa macet, motor bisa terlalu panas, atau roda gigi bisa aus. Ketika terjadi kesalahan mekanis, sistem kendali robot dapat mendeteksinya melalui berbagai cara. Contohnya, jika motor menyedot terlalu banyak arus, bisa jadi itu tandanya jalur sedang macet. Sistem kendali kemudian dapat menghentikan robot untuk mencegah kerusakan lebih lanjut.
Dalam beberapa kasus, robot dapat mencoba memperbaiki sendiri masalah mekanisnya. Misalnya, jika trek sedikit tidak sejajar, robot dapat menyesuaikan gerakannya untuk menyelaraskannya kembali. Namun, untuk masalah mekanis yang lebih serius, seperti gigi rusak, robot biasanya akan mengirimkan peringatan kepada operator. Operator kemudian dapat memutuskan apakah akan membawa robot kembali untuk diperbaiki atau mengirimkan tim pemeliharaan ke lokasi robot.
Kesalahan perangkat lunak juga merupakan tantangan lainnya. Bug pada sistem operasi robot atau perangkat lunak kontrol dapat menyebabkan berbagai macam masalah. Robot mungkin berhenti bekerja, mulai berperilaku tidak menentu, atau bahkan kehilangan komunikasi dengan operator. Untuk menangani kesalahan perangkat lunak, robot perayap sering kali memiliki mekanisme penanganan kesalahan bawaan.

Salah satu pendekatan yang umum adalah dengan menggunakan pengatur waktu pengawas. Pengatur waktu pengawas adalah perangkat keras yang memantau perangkat lunak robot. Jika perangkat lunak gagal mengatur ulang pengatur waktu pengawas dalam jangka waktu tertentu, itu berarti perangkat lunak tersebut kemungkinan besar mogok atau terjebak dalam putaran tak terbatas. Dalam hal ini, pengatur waktu pengawas dapat memicu pengaturan ulang sistem, yang memulai ulang perangkat lunak dan diharapkan dapat mengatasi kesalahan.
Strategi lainnya adalah dengan menggunakan redundansi perangkat lunak. Beberapa robot perayap memiliki banyak salinan komponen perangkat lunak penting. Jika satu salinan gagal, salinan lainnya dapat mengambil alih. Dengan cara ini, robot dapat terus beroperasi tanpa gangguan berarti.
Kesalahan komunikasi juga sangat menyusahkan. Robot perayap perlu berkomunikasi dengan operator, robot lain, atau stasiun kendali pusat. Jika ada masalah dengan tautan komunikasi, robot mungkin tidak menerima perintah yang benar atau mungkin tidak dapat mengirim kembali data penting.
Untuk menangani kesalahan komunikasi, robot menggunakan kode deteksi kesalahan dan koreksi. Kode-kode ini ditambahkan ke paket data yang dikirimkan. Ketika pihak penerima mendapatkan data, ia memeriksa kode-kode ini untuk melihat apakah data telah rusak selama transmisi. Jika kesalahan terdeteksi, pihak penerima dapat meminta pengirim untuk mengirimkan kembali data tersebut.
Selain itu, robot perayap sering kali menggunakan beberapa saluran komunikasi sebagai cadangan. Misalnya, mereka mungkin menggunakan Wi - Fi dan jaringan seluler untuk komunikasi. Jika satu saluran gagal, robot dapat beralih ke saluran lain untuk menjaga komunikasi.
Kesalahan terkait daya juga merupakan hal yang harus diwaspadai. Baterai lemah atau listrik mati dapat menghentikan robot perayap. Untuk mengatasi masalah daya, sebagian besar robot memiliki sistem manajemen daya. Sistem ini memantau tingkat baterai dan dapat mengambil tindakan yang tepat ketika baterai hampir habis.
Misalnya, robot dapat secara otomatis kembali ke stasiun pengisian dayanya ketika level baterai turun di bawah ambang batas tertentu. Beberapa robot juga dapat menyesuaikan pengoperasiannya berdasarkan daya yang tersedia. Jika baterai hampir habis, robot mungkin mengurangi kecepatannya atau mematikan fungsi yang tidak penting untuk menghemat daya.
Selain mekanisme penanganan kesalahan bawaan ini, kami, sebagai pemasok robot perayap, menyediakan pembaruan perangkat lunak rutin kepada pelanggan kami. Pembaruan ini tidak hanya menambah fitur baru tetapi juga memperbaiki bug yang diketahui dan meningkatkan kemampuan penanganan kesalahan robot. Kami juga menawarkan pelatihan komprehensif kepada operator sehingga mereka dapat dengan cepat mengidentifikasi dan menangani kesalahan yang terjadi.
Jika Anda sedang mencari robot perayap yang andal, Anda harus mempertimbangkan produk kami. KitaRobot Perayap Cyberdan lainnyaRobot Tipe Perayapdirancang dengan teknologi penanganan kesalahan tercanggih untuk memastikan pengoperasian yang lancar dan efisien. Apakah Anda memerlukan robot untuk inspeksi industri, pemantauan lingkungan, atau aplikasi lainnya, kami siap membantu Anda.
Jika Anda tertarik untuk mempelajari lebih lanjut tentang robot perayap kami atau memiliki pertanyaan mengenai kemampuan penanganan kesalahannya, jangan ragu untuk menghubungi kami. Kami selalu senang mengobrol dan mendiskusikan bagaimana robot kami dapat memenuhi kebutuhan spesifik Anda. Mari kita mulai percakapan dan lihat bagaimana kita dapat bekerja sama untuk menyelesaikan pekerjaan dengan benar.
Referensi
- Buku Pegangan Robotika, berbagai penulis
- Jurnal Robot Otonom, berbagai terbitan
- Makalah penelitian tentang teknologi robot crawler dari universitas dan lembaga penelitian terkemuka