


Hai! Sebagai pemasok AGV Lifts, saya sering ditanya tentang bagaimana alat berat yang bagus ini dapat menghindari rintangan. Ini adalah fitur yang sangat penting, terutama di lingkungan industri yang sibuk dimana banyak hal yang dapat menghalangi. Jadi, mari selami cara kerja algoritma penghindaran rintangan AGV Lift.
Dasar-dasar Lift AGV
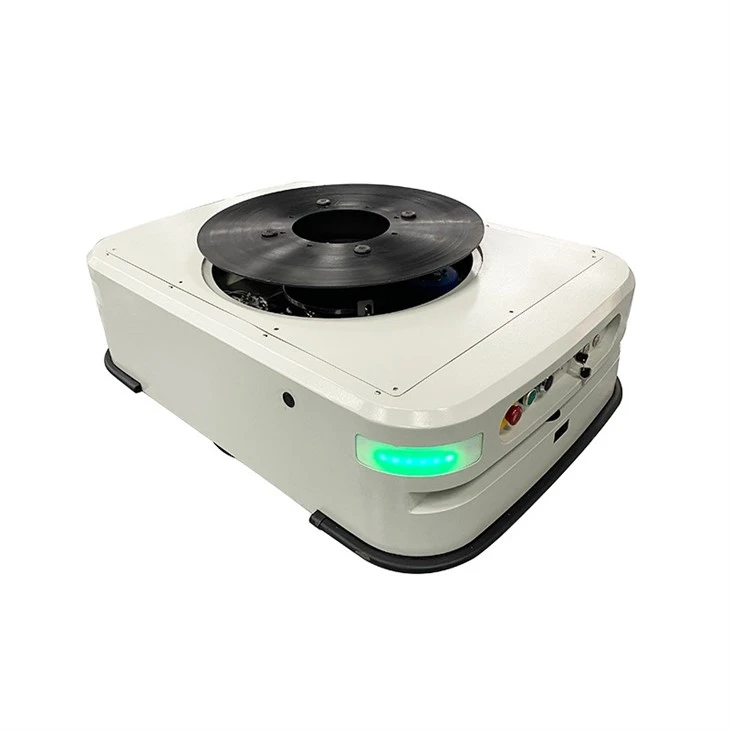
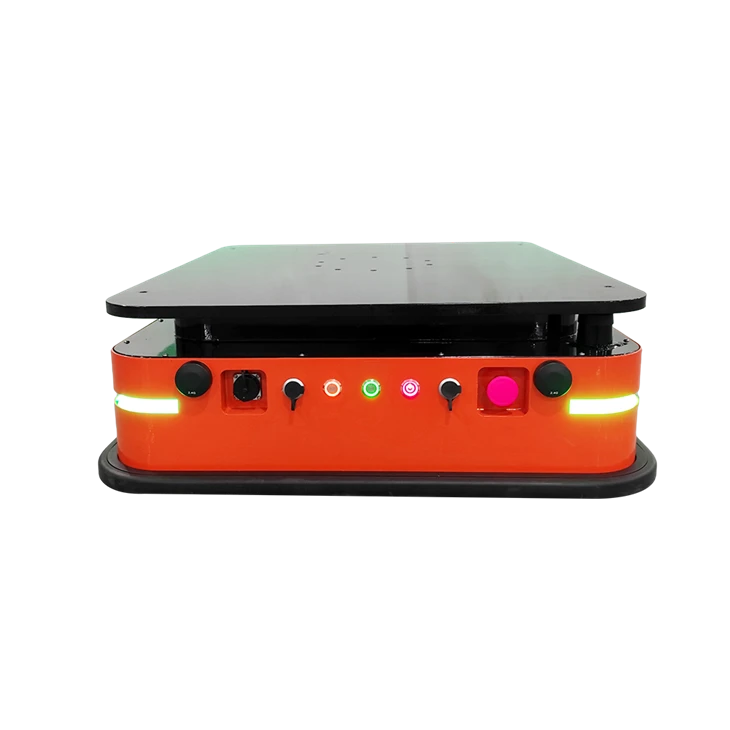
Pertama, izinkan saya memberi Anda pengenalan singkat tentang AGV Lifts. Ini adalah kendaraan berpemandu otomatis yang dilengkapi dengan fungsi pengangkatan. Anda dapat melihat lebih lanjut tentangFungsi Pengangkatan AGVdi situs web kami. Mereka dirancang untuk bergerak di sekitar gudang atau lantai pabrik, mengambil dan mengangkut beban berat, dan melakukan semuanya tanpa pengemudi manusia. Hal ini tidak hanya menghemat waktu tetapi juga mengurangi risiko kecelakaan yang disebabkan oleh kesalahan manusia.
Sensor: Mata dan Telinga Lift AGV
Kunci dari sistem penghindaran rintangan apa pun adalah sensornya. AGV Lift dilengkapi dengan berbagai sensor yang bekerja sama untuk mendeteksi rintangan yang dilaluinya.
Pemindai Laser
Salah satu sensor yang paling umum digunakan di AGV Lifts adalah pemindai laser. Pemindai ini memancarkan sinar laser dalam pola 2D atau 3D di sekitar kendaraan. Ketika sinar laser mengenai suatu objek, sinar tersebut dipantulkan kembali ke pemindai. Dengan mengukur waktu yang dibutuhkan sinar untuk kembali, pemindai dapat menghitung jarak antara AGV Lift dan objek. Data ini kemudian dikirim ke algoritma penghindaran rintangan.
Sensor Ultrasonik
Sensor ultrasonik adalah jenis sensor lain yang digunakan di AGV Lifts. Mereka bekerja dengan memancarkan gelombang suara frekuensi tinggi. Ketika gelombang suara ini mengenai suatu objek, gelombang tersebut menghasilkan gema yang ditangkap oleh sensor. Mirip dengan pemindai laser, waktu yang dibutuhkan gema untuk kembali digunakan untuk menghitung jarak ke objek. Sensor ultrasonik sangat bagus untuk mendeteksi objek yang mungkin sulit dilihat dengan pemindai laser, seperti objek lunak atau berbentuk tidak beraturan.
Sensor Penglihatan
Sensor penglihatan, seperti kamera, juga menjadi lebih populer di AGV Lifts. Sensor ini dapat menangkap gambar lingkungan sekitar kendaraan. Algoritme penghindaran rintangan kemudian dapat menganalisis gambar-gambar ini untuk mengidentifikasi objek. Sensor penglihatan sangat berguna untuk mendeteksi benda kecil atau benda dengan bentuk kompleks.
Hambatan - Algoritma Penghindaran
Setelah sensor mengumpulkan data tentang lingkungan sekitar, inilah saatnya algoritma penghindaran rintangan melakukan tugasnya.
Memetakan Lingkungan
Langkah pertama dalam algoritma ini adalah membuat peta lingkungan. Peta ini mencakup informasi tentang lokasi hambatan yang diketahui, seperti dinding, rak, dan bangunan tetap lainnya. AGV Lift menggunakan peta ini untuk merencanakan rutenya dan menghindari rintangan tersebut.
Deteksi Waktu Nyata
Saat AGV Lift bergerak, sensor terus mengumpulkan data tentang hambatan baru yang mungkin muncul di jalurnya. Algoritme penghindaran rintangan menganalisis data waktu nyata ini untuk menentukan apakah ada hambatan yang menghalangi.
Pengambilan Keputusan
Jika suatu hambatan terdeteksi, algoritma perlu membuat keputusan tentang cara menghindarinya. Ada beberapa strategi berbeda yang dapat digunakan:
Henti
Strategi paling sederhana adalah menghentikan AGV Lift. Ini biasanya merupakan langkah pertama ketika hambatan terdeteksi. AGV Lift akan berhenti total dan menunggu hingga penghalang tersebut dihilangkan atau instruksi lebih lanjut.
Perutean Ulang
Jika penghalang tidak dapat dihilangkan dengan cepat, AGV Lift mungkin perlu diubah rutenya. Algoritme akan menganalisis peta lingkungan dan mencari jalur alternatif di sekitar rintangan tersebut. AGV Lift kemudian akan mengikuti rute baru ini untuk mencapai tujuannya.
Melewati
Dalam beberapa kasus, AGV Lift mungkin dapat melewati rintangan tanpa mengubah rutenya sepenuhnya. Misalnya, jika rintangannya berupa benda kecil di pinggir jalan, AGV Lift mungkin bisa bergerak sedikit ke samping untuk menghindarinya.
Fitur Lanjutan
Beberapa Lift AGV hadir dengan fitur-fitur canggih yang membuat sistem penghindaran rintangan menjadi lebih efektif.
Penghindaran Prediktif
Penghindaran prediktif adalah fitur yang menggunakan data historis dan pembelajaran mesin untuk memprediksi kemungkinan munculnya hambatan. Misalnya, jika AGV Lift menyadari bahwa area tertentu di gudang sering diblokir pada waktu tertentu, ia dapat menyesuaikan rutenya terlebih dahulu untuk menghindari area tersebut.
Penghindaran Kooperatif
Di gudang dengan beberapa AGV Lift, penghindaran kooperatif memungkinkan kendaraan berkomunikasi satu sama lain. Artinya jika salah satu AGV Lift mendeteksi adanya hambatan, maka dapat mengirimkan sinyal ke AGV Lift lain di area tersebut. Lift AGV lainnya kemudian dapat menyesuaikan rutenya untuk menghindari rintangan.
Produk Angkat AGV kami
Kami menawarkan rangkaian produk AGV Lift yang dilengkapi dengan algoritma penghindaran rintangan yang canggih. Lihat kamiTinggikan AMRDanSistem AGV Cerdasuntuk informasi lebih lanjut.
Mengapa Memilih Lift AGV Kami?
Lift AGV kami dirancang dengan mempertimbangkan keselamatan dan efisiensi. Algoritme penghindaran rintangan yang kami gunakan terus diperbarui dan ditingkatkan untuk memastikan bahwa kendaraan kami dapat menavigasi lingkungan yang paling menantang sekalipun.
Hubungi Kami untuk Pembelian
Jika Anda tertarik membeli AGV Lift untuk bisnis Anda, kami akan senang mendengar pendapat Anda. Tim ahli kami dapat membantu Anda memilih AGV Lift yang tepat untuk kebutuhan Anda dan memberikan semua informasi yang Anda butuhkan. Baik Anda mencari solusi pengangkatan sederhana atau sistem AGV yang rumit, kami siap membantu Anda.
Referensi
- Durrant - Whyte, H., & Bailey, T. (2006). Lokalisasi dan pemetaan simultan: bagian I. Majalah IEEE Robotics & Automation, 13(2), 99 - 110.
- Melalui, S., Burgard, W., & Fox, D. (2005). Robotika probabilistik. pers MIT.