


Dalam lanskap robotika yang dinamis, robot komposit telah muncul sebagai kekuatan revolusioner, menggabungkan berbagai kemampuan untuk melakukan tugas-tugas kompleks di berbagai industri. Sebagai pemasok robot komposit terkemuka, kami memahami peran penting alat simulasi dalam desain dan pengembangan mesin canggih ini. Dalam postingan blog ini, kita akan mengeksplorasi alat simulasi utama yang penting untuk merancang robot komposit, menyoroti fitur, manfaat, dan aplikasinya.
1. Pengenalan Robot Komposit
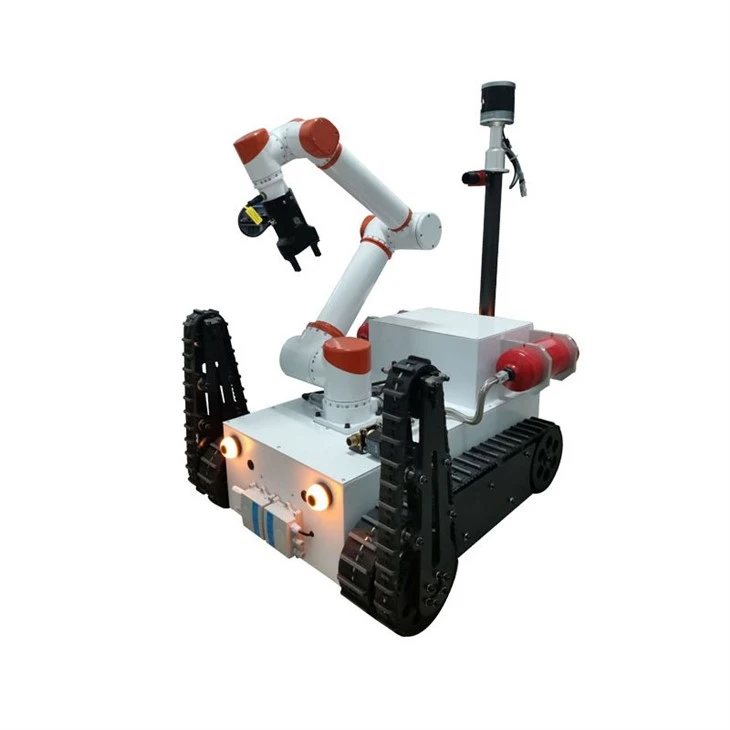
Robot komposit adalah jenis robot yang mengintegrasikan berbagai jenis mekanisme robot, seperti manipulator, platform seluler, dan sensor, untuk mencapai berbagai fungsi. Robot-robot ini dirancang untuk beroperasi di berbagai lingkungan, mulai dari pabrik industri hingga lokasi eksplorasi luar ruangan, dan dapat melakukan tugas-tugas seperti penanganan material, inspeksi, dan pengawasan.
Perancangan robot komposit merupakan proses kompleks yang memerlukan pertimbangan cermat terhadap berbagai faktor, termasuk struktur mekanik, kinematika, dinamika, dan algoritma kontrol. Alat simulasi memainkan peran penting dalam proses ini dengan memungkinkan desainer membuat model, menganalisis, dan mengoptimalkan kinerja robot sebelum dibuat.
2. Alat Simulasi Utama untuk Desain Robot Komposit
2.1. Pekerjaan Padat
SolidWorks adalah perangkat lunak 3D CAD (Computer-Aided Design) populer yang banyak digunakan dalam industri robotika untuk merancang struktur mekanik robot komposit. Ini menyediakan seperangkat alat komprehensif untuk membuat model 3D terperinci dari komponen robot, termasuk tautan, sambungan, dan efektor akhir.
Salah satu fitur utama SolidWorks adalah kemampuannya untuk melakukan simulasi kinematik dan dinamis. Desainer dapat menentukan gerakan sendi robot dan menganalisis pergerakan efektor akhir robot yang dihasilkan. Hal ini memungkinkan mereka untuk mengoptimalkan desain robot untuk tugas-tugas tertentu, seperti operasi pengambilan dan penempatan atau perencanaan lintasan.
Selain simulasi kinematik dan dinamis, SolidWorks juga menawarkan berbagai alat analisis, seperti analisis tegangan dan analisis gerak. Alat-alat ini dapat membantu desainer mengidentifikasi potensi kelemahan desain dan mengoptimalkan kinerja robot untuk memastikan keandalan dan daya tahannya.

2.2. MATLAB/Simulink
MATLAB dan Simulink adalah perangkat lunak canggih yang banyak digunakan dalam industri robotika untuk mengembangkan dan menguji algoritma kontrol untuk robot komposit. MATLAB adalah bahasa pemrograman tingkat tinggi yang menyediakan serangkaian fungsi dan alat untuk komputasi numerik, analisis data, dan visualisasi. Simulink adalah lingkungan pemrograman grafis yang memungkinkan desainer membuat diagram blok sistem kontrol dan mensimulasikan perilakunya.
Salah satu keuntungan utama menggunakan MATLAB/Simulink untuk desain robot komposit adalah kemampuannya untuk memodelkan dan mensimulasikan sistem kendali yang kompleks. Desainer dapat menggunakan Simulink untuk membuat model dinamika robot, sensor, dan aktuator, lalu mengembangkan dan menguji algoritma kontrol untuk mencapai kinerja yang diinginkan.
MATLAB/Simulink juga menawarkan serangkaian kotak alat dan pustaka yang dirancang khusus untuk aplikasi robotika, seperti Kotak Alat Robotika dan Paket Dukungan Simulink untuk Perangkat Keras Arduino. Kotak peralatan ini menyediakan fungsi dan blok siap pakai yang dapat digunakan untuk menyederhanakan pengembangan algoritma kontrol dan mengurangi waktu dan upaya yang diperlukan untuk desain dan pengujian.
2.3. Gazebo
Gazebo adalah lingkungan simulasi sumber terbuka yang dirancang khusus untuk aplikasi robotika. Ini memberikan simulasi 3D yang realistis dari lingkungan robot, termasuk medan, objek, dan sensor. Gazebo memungkinkan desainer untuk menguji kinerja robot di lingkungan virtual sebelum menerapkannya di dunia nyata.
Salah satu fitur utama Gazebo adalah kemampuannya untuk mensimulasikan berbagai sensor, termasuk kamera, lidar, dan IMU (Inertial Measurement Units). Desainer dapat menggunakan sensor ini untuk mengembangkan dan menguji algoritma persepsi robot, seperti deteksi dan pemetaan objek.
Gazebo juga mendukung integrasi ROS (Robot Operating System), sebuah middleware populer untuk pengembangan robotika. Hal ini memungkinkan desainer untuk menggunakan paket dan alat ROS untuk mengontrol robot di lingkungan simulasi dan menguji kinerjanya dalam skenario realistis.
2.4. CoppeliaSim
CoppeliaSim, sebelumnya dikenal sebagai V-REP, adalah lingkungan simulasi populer lainnya untuk aplikasi robotika. Ini menyediakan seperangkat alat yang komprehensif untuk merancang, mensimulasikan, dan menguji robot di lingkungan virtual. CoppeliaSim mendukung berbagai model robot, termasuk robot industri, robot bergerak, dan robot humanoid.
Salah satu fitur utama CoppeliaSim adalah kemampuannya untuk mensimulasikan interaksi kompleks antara robot dan lingkungannya. Desainer dapat menggunakan CoppeliaSim untuk mensimulasikan perilaku robot dalam berbagai skenario, seperti penghindaran rintangan, perencanaan jalur, dan tugas manipulasi.
CoppeliaSim juga menawarkan berbagai antarmuka pemrograman, termasuk Python, Lua, dan C++, yang memungkinkan desainer untuk mengembangkan algoritma kontrol khusus dan mengintegrasikannya dengan lingkungan simulasi.
3. Penerapan Alat Simulasi pada Perancangan Robot Komposit
3.1. Optimasi Desain
Alat simulasi memungkinkan desainer untuk menguji konsep desain yang berbeda dan mengoptimalkan kinerja robot komposit sebelum dibuat. Dengan mensimulasikan perilaku robot dalam berbagai skenario, perancang dapat mengidentifikasi potensi kelemahan desain dan membuat penyesuaian yang diperlukan untuk meningkatkan kinerjanya.
Misalnya, perancang dapat menggunakan alat simulasi untuk mengoptimalkan kinematika dan dinamika robot untuk mencapai kapasitas muatan, kecepatan, dan akurasi maksimum. Mereka juga dapat menggunakan alat simulasi untuk mengoptimalkan algoritma kontrol robot guna meningkatkan stabilitas dan daya tanggapnya.
3.2. Pengujian Kinerja
Alat simulasi memberikan cara yang hemat biaya dan efisien untuk menguji kinerja robot komposit dalam berbagai skenario. Dengan mensimulasikan perilaku robot di lingkungan virtual, perancang dapat mengevaluasi kinerjanya dalam kondisi berbeda, seperti beban, kecepatan, dan faktor lingkungan berbeda.
Misalnya, perancang dapat menggunakan alat simulasi untuk menguji kemampuan robot dalam melakukan operasi pengambilan dan penempatan di lingkungan manufaktur. Mereka dapat mensimulasikan pergerakan efektor akhir robot dan mengevaluasi keakuratan dan kemampuan pengulangannya.
3.3. Pelatihan dan Pendidikan
Alat simulasi juga banyak digunakan dalam program pelatihan dan pendidikan bagi insinyur dan teknisi robotika. Dengan menyediakan lingkungan virtual untuk pembelajaran dan eksperimen, alat simulasi memungkinkan siswa memperoleh pengalaman langsung dengan robot komposit tanpa memerlukan perangkat keras yang mahal.
Misalnya, siswa dapat menggunakan alat simulasi untuk mempelajari prinsip kinematika robot, dinamika, dan kendali. Mereka juga dapat menggunakan alat simulasi untuk mengembangkan dan menguji algoritma kontrol mereka sendiri dan bereksperimen dengan desain robot yang berbeda.
4. Produk Robot Komposit Kami
Sebagai pemasok robot komposit terkemuka, kami menawarkan berbagai macam robot komposit berkualitas tinggi yang dirancang untuk memenuhi kebutuhan berbagai industri. Produk kami meliputiRobot Penginderaan Jalur Stabil,Robot Cerdas yang Dilacak Segala Medan, DanRobot Tipe Perayap.
Robot komposit kami dirancang menggunakan alat dan teknologi simulasi terbaru untuk memastikan keandalan, kinerja, dan keamanannya. Kami juga menawarkan solusi khusus untuk memenuhi kebutuhan spesifik pelanggan kami.
5. Kesimpulan
Alat simulasi memainkan peran penting dalam desain dan pengembangan robot komposit. Mereka memungkinkan desainer untuk memodelkan, menganalisis, dan mengoptimalkan kinerja robot sebelum dibuat, sehingga dapat menghemat waktu dan biaya serta meningkatkan kualitas produk akhir.
Sebagai pemasok robot komposit terkemuka, kami berkomitmen untuk menggunakan alat dan teknologi simulasi terbaru untuk merancang dan mengembangkan robot komposit berkualitas tinggi yang memenuhi kebutuhan pelanggan kami. Jika Anda tertarik dengan produk kami atau memiliki pertanyaan tentang desain robot komposit, jangan ragu untuk menghubungi kami untuk informasi lebih lanjut dan mendiskusikan kebutuhan pengadaan Anda.
Referensi
- Craig, JJ (2005). Pengantar Robotika: Mekanika dan Kontrol. Aula Pearson Prentice.
- Siciliano, B., Sciavicco, L., Villani, L., & Oriolo, G. (2009). Robotika: Pemodelan, Perencanaan dan Pengendalian. Peloncat.
- Melalui, S., Burgard, W., & Fox, D. (2005). Robotika Probabilistik. Pers MIT.