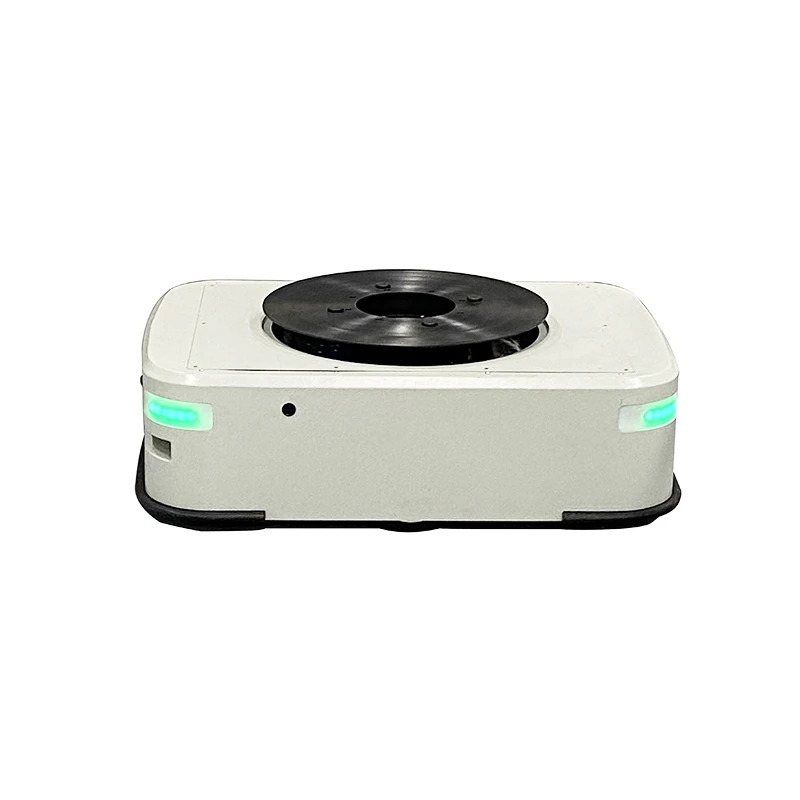
Prinsip navigasi kode QR AGV (Automated Guided Vehicle) adalah memindai kode QR yang diletakkan di tanah melalui sensor kode QR untuk mendapatkan informasi lokasi saat ini, sehingga mencapai navigasi dan penentuan posisi. Secara khusus, AGV memindai kode QR yang diletakkan di tanah melalui kamera dan menguraikan informasi kode QR untuk mendapatkan informasi lokasi saat ini. Kode QR ini biasanya digabungkan dengan navigasi inersia untuk mencapai penentuan posisi yang tepat.
Alur kerja navigasi kode QR AGV meliputi langkah-langkah berikut: Pertama, sensor kode QR memindai kode QR yang diletakkan di tanah untuk mendapatkan informasi lokasi; kemudian, informasi ini diteruskan ke pengontrol AGV, dan pengontrol menghitung data koordinat yang disediakan oleh sensor gambar untuk menentukan lokasi AGV di peta; kemudian, sistem penjadwalan mengirimkan instruksi jalur navigasi ke mobil AGV; akhirnya mobil AGV melaju sampai tujuan sesuai instruksi jalur yang diterima.
Keunggulan navigasi kode QR AGV antara lain kecepatan cepat, akurasi tinggi, perencanaan rute gratis, tidak perlu memasang strip magnetik, dan menghemat ruang. Selain itu juga dapat dihubungkan dengan sistem manajemen gudang untuk mengupdate status material dan lokasi landmark secara real time. Namun, AGV navigasi kode QR juga memiliki beberapa kelemahan, seperti perlunya pemeliharaan jalur secara berkala, kebutuhan untuk sering mengganti kode QR ketika lokasinya rumit, dan persyaratan yang ketat mengenai keakuratan dan masa pakai giroskop.