


Manipulator Seluler yang Dilacak
Model:MDAGV-PD01

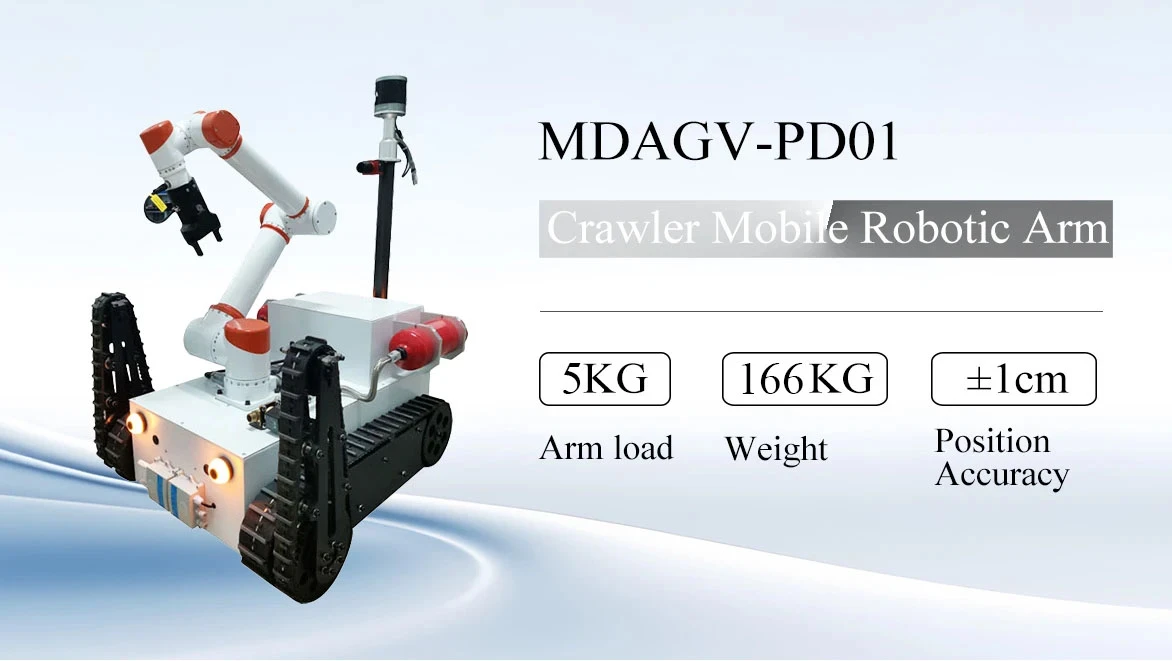
Bidang aplikasi Manipulator Seluler Terlacak
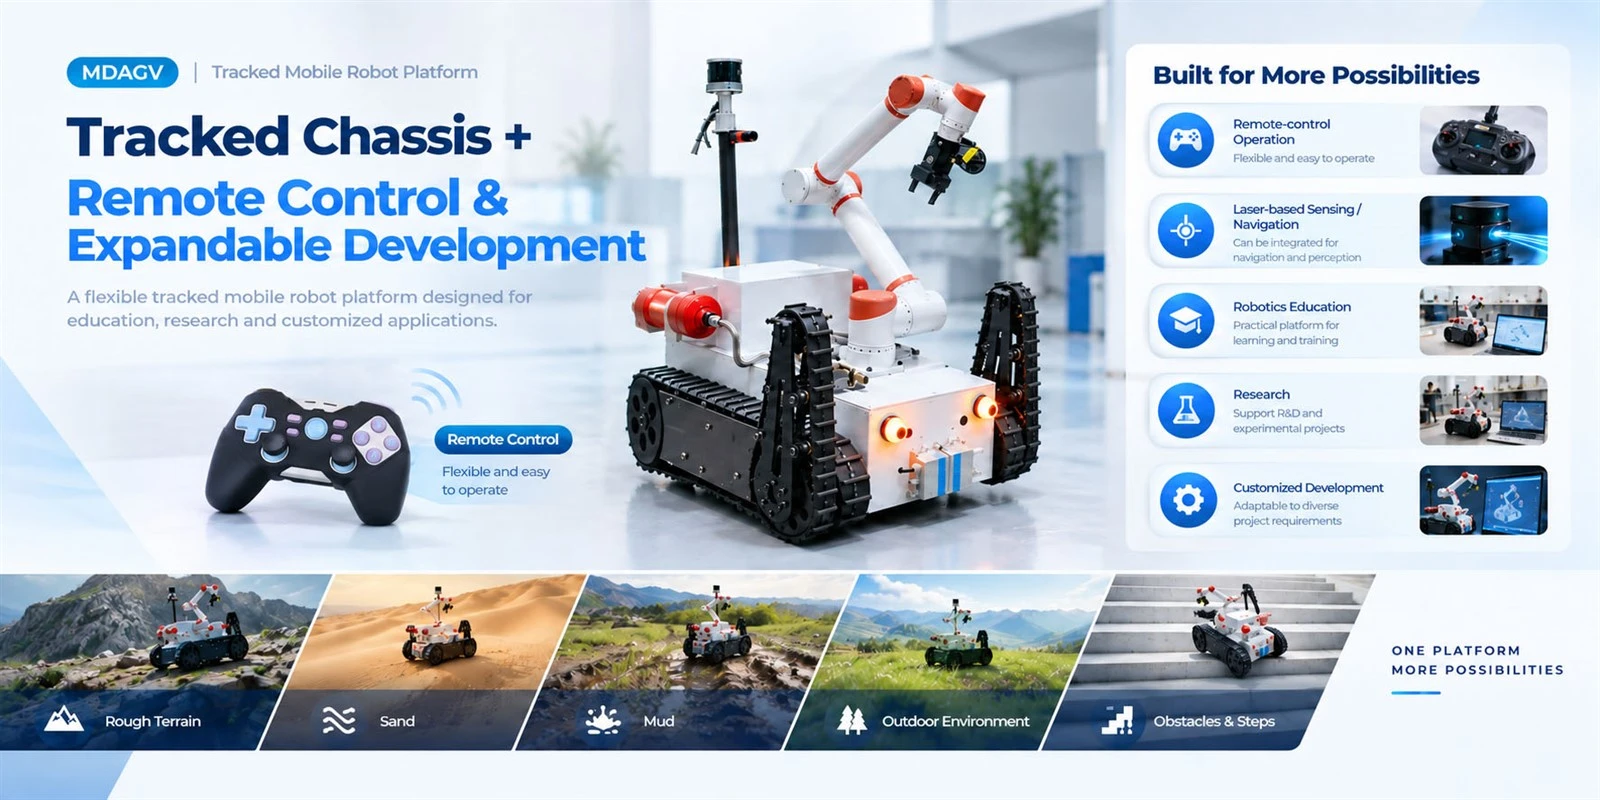
Robot bergerak yang dilacak, dengan struktur sasisnya yang unik, menyediakan opsi peralatan baru untuk eksplorasi luar ruangan, penyelamatan darurat, dan operasi industri. Menggabungkan karakteristik platform seluler dengan persyaratan tugas praktis, platform ini dapat digunakan untuk pengujian robot,-investigasi di lokasi, dan pengembangan sistem robot khusus di berbagai lingkungan.
1. Eksplorasi lapangan dan penelitian ilmiah
Dalam investigasi lapangan dan penelitian medan, robot terlacak dapat berfungsi sebagai platform seluler untuk eksplorasi lingkungan luar ruangan, pengumpulan data, dan eksperimen gerakan robot. Di area dengan kondisi tanah yang kompleks seperti hutan dan area berpasir, struktur lintasan menyediakan mode gerak yang berbeda bagi robot bergerak dibandingkan sasis beroda konvensional, sehingga cocok untuk penelitian robot lapangan dan pengujian prototipe.
2. Penyelamatan bencana dan tanggap darurat
Gempa bumi, tanah longsor, dan bencana lainnya dapat menyebabkan kerusakan jalan dan meningkatkan kesulitan personel memasuki lokasi. Robot perayap dapat berfungsi sebagai platform dasar untuk pengembangan robot penyelamat, digunakan untuk menjelajahi pergerakan lokasi yang kompleks, mengumpulkan informasi lingkungan, dan membantu operasi. Berdasarkan kebutuhan tugas, penelitian lebih lanjut dapat dilakukan mengenai integrasi sensor dengan modul fungsional lainnya untuk memberikan dukungan bagi desain dan pengujian sistem robot darurat.
3. Operasi industri dan ekstraksi sumber daya
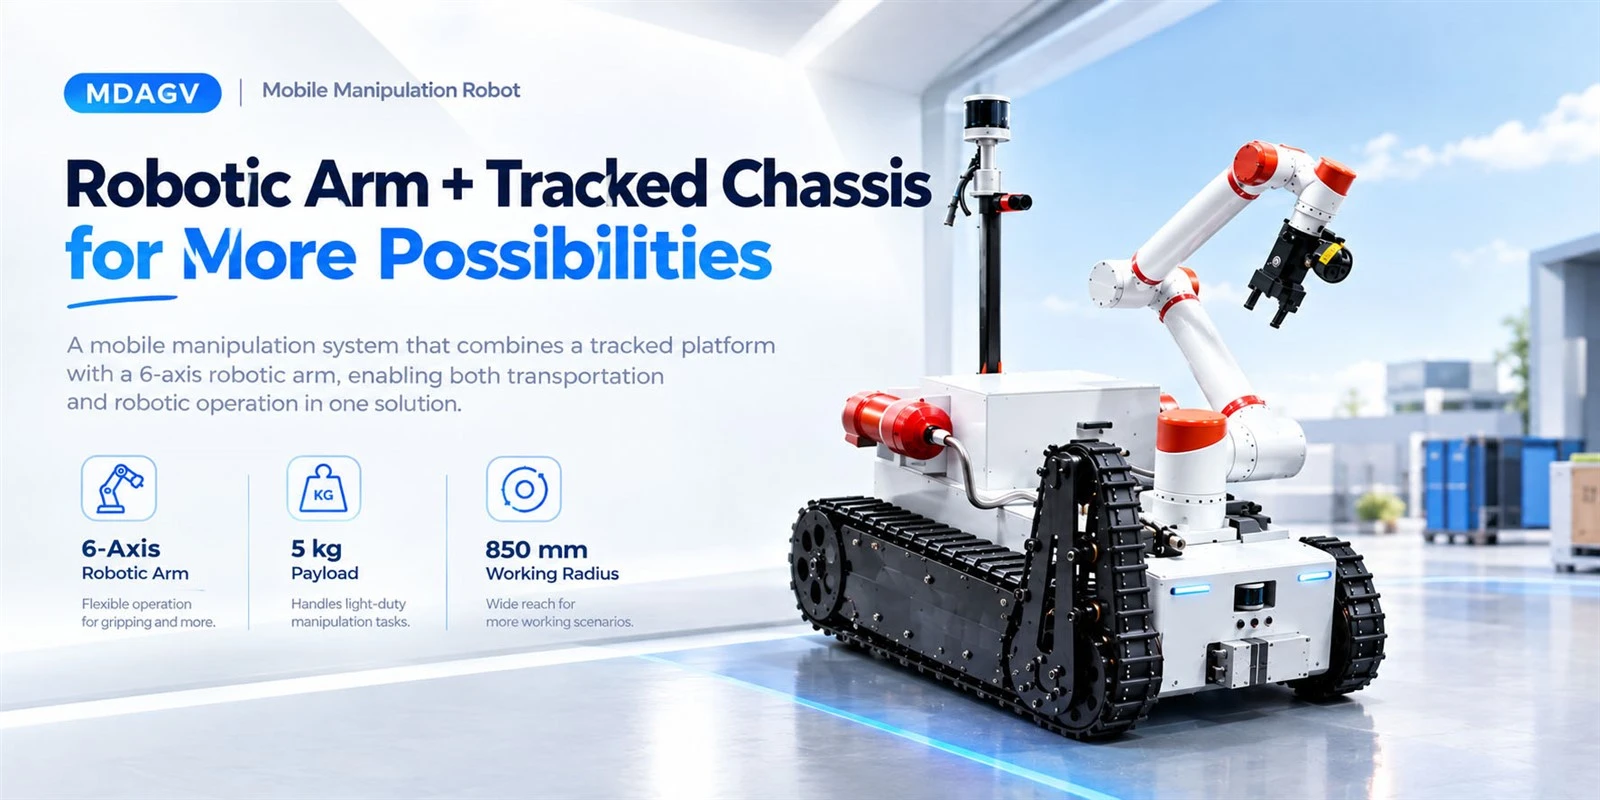
Di area pertambangan, ladang minyak, dan lingkungan industri lainnya, Manipulator Seluler Terlacak dapat digunakan untuk inspeksi peralatan,-pengumpulan informasi di lokasi, dan petunjuk aplikasi lainnya. Sasis yang dilacak cocok untuk dimasukkan dalam proyek robot dengan persyaratan khusus untuk kondisi tanah dan mode pergerakan; Jika tugas tersebut melibatkan genggaman atau manipulasi objek, hal ini juga dapat dikombinasikan dengan lengan robot enam sumbu untuk eksperimen operasi bergerak dan pengembangan skema.
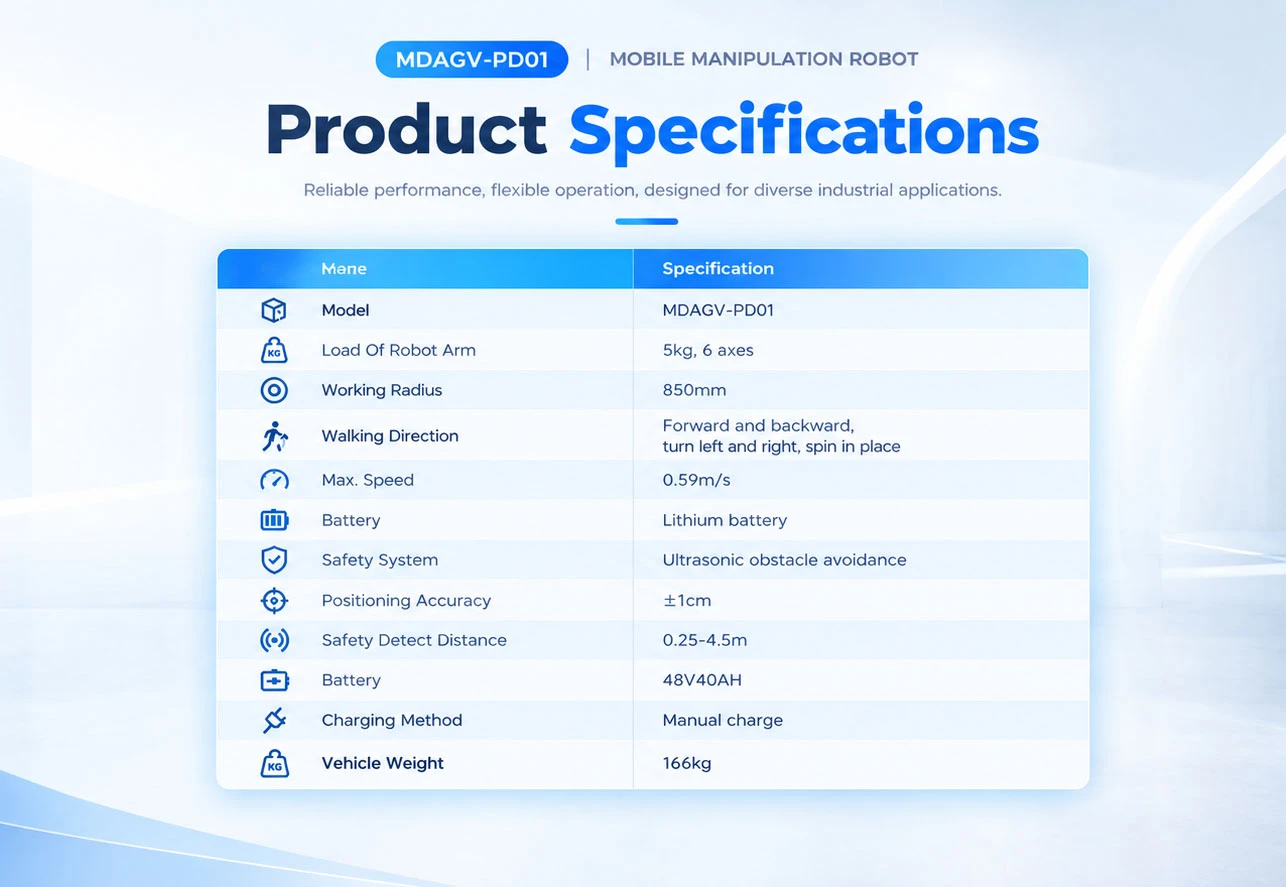
Spesifikasi
|
Nama |
Spesifikasi |
|
Model |
MDAGV-PD01 |
|
Ukuran |
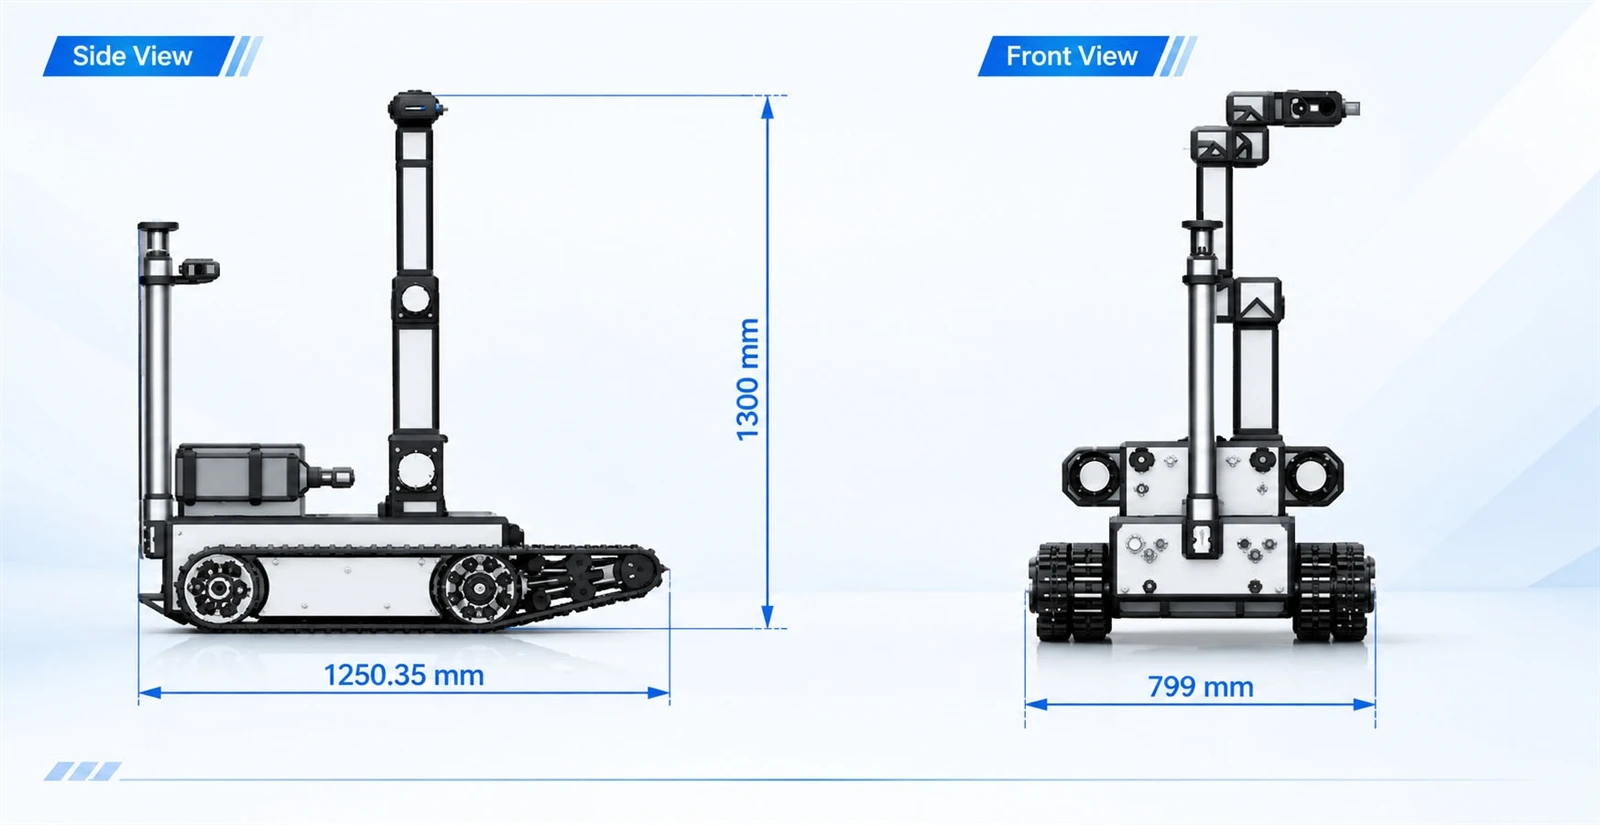
L1250*L799*T1300(mm) |
|
Metode navigasi |
Navigasi laser/pengendali jarak jauh |
|
Lengan Robot |
6 sumbu |
|
Arah Berjalan |
Maju dan mundur, belok kiri dan kanan |
|
Maks. Kecepatan |
0.59m/s |
|
Baterai |
Baterai litium |
|
Sistem Keamanan |
Ultrasonik; Sensor laser |
|
Jarak Deteksi Keamanan |
0,25-4,5m (opsional) |
|
Metode Pengisian |
Pengisian daya manual |
fitur



Dimensi
spesifikasi lebih lanjut


Tag populer: Manipulator Seluler Terlacak, produsen, pemasok, pabrik Manipulator Seluler Terlacak Cina, Robot yang dilacak otonom, robot yang dilacak untuk otomatisasi, robot yang dilacak untuk kekuatan hibrida, Robot yang dilacak untuk beroperasi di lingkungan suhu rendah, robot yang dilacak untuk beroperasi di sistem lereng curam, robot yang dilacak untuk diposisikan


